Categorías
- Audio
-
Automóvil
- Actuadores
- Adaptadores
- Alarmas y GPS
- Amplificadores
- Antenas
- Arneses
- Bocinas Auto
- Cargadores Auto
- CB
- Conectores de Automóvil
- Convertidores de Impedancia
- Epicentros
- Extensiones
- Focos y Porta Focos Automotriz
- Frentes o Soportes para Autoestereo
- Fusibles y Porta Fusibles Automotriz
- Inversores
- Kits Instalación
- Módulos LED Automóvil
- Supresor de Ruido
- Switches Automóvil
- Terminales Auto
- Transmisores FM y Bluetooth
- Cables
- Celulares
- Computación y Redes
-
Energía
- Abanicos y Aire Acondicionado
- Baterías
- Cargadores
- Cinta de Aislar
- Clavijas, Contactos y Adaptadores
- Conectores
- Elevadores y Reductores
- Extensiones
- Focos y Porta Focos
- Fuentes
- Fusibles y Porta Fusibles
- Interlocks
- Multicontactos
- Probador de Voltaje y Corriente
- Reguladores de Voltaje
- Relevadores
- Switches
- Terminales
- Transformadores
- Timbres y Campanas
- Varistores y Termistores
- Ventiladores Energía
- Herramientas
- Iluminación
-
Proyectos y Robótica
- Adaptadores
- Aislantes y Soportes
- Arduino Genéricos
- Bases y Micas
- Baterías Robótica
- Buzzer
- Cajas para Proyectos
- Celdas Solares
- Conectores de Robótica
- Cristales
- Kits
- Engranes
- Extensiones de Robótica
- Carro Robot, Montajes
- Herramientas Proyectos
- Hoja de Símbolos o Master Circuit
- Imanes
- Joysticks
- Llantas
- Módulos
- Motores
- Optoelectrónica
- Pastilla Micrófonos
- Placas Circuito Impreso y Cloruro Férrico
- Potenciómetros y Presets
- Protoboard
- Raspberry
- Switches Proyectos
- Sensores
- Semiconductores
- Teclados
- Transformadores
- Wireless
- Semiconductores
- Tv y Video
- Telefonía
Artículos
Newsletter
Recibe promociones, descuentos y noticias.


Motor Paso a Paso de 5 Hilos 28BYJ-48
ROB0030

Descripción
El motor paso a paso es un dispositivo electromecánico que convierte una serie de impulsos eléctricos en desplazamientos angulares discretos, lo que significa que es capaz de avanzar una serie de grados (paso) dependiendo de sus entradas de control. El motor paso a paso se comporta de la misma manera que un conversor digital-analógico (D/A) y puede ser gobernado por impulsos procedentes de sistemas lógicos. Este motor presenta las ventajas de tener alta precisión y repetitividad en cuanto al posicionamiento.
- Motor a pasos unipolar
- Tiene un paso de 5.625 grados (64 pasos por vuelta)
- Frecuencia máxima es de 100 Hz, lo que supone unos 40 segundos por vuelta
- 4 LED's indicadores para cada salida
- Es compatible con las tarjetas Arduino
- Módulo con jumper para apagar o encender el motor
- Módulo y motor con orificios para sujetar
- Posee una fuerza de 0.3 Kgf•cm
- Con cables de conexión unidos al motor

Especificaciones
- Voltaje de alimentación: 5 V
- Corriente sin carga: 55 mA
- Número de fases: 4 (A;B;C;D)
- Torque en tracción: 34.3 mN·m (349.8 gf·cm)
- Ángulo de paso o zancada: 5.625 x 1/64
- Relación de reducción de velocidad: 1/64
- Resistencia de CC: 200 Ω ± 7 % ( 25 °C )
- Resistencia de aislamiento: > 10 M ( 500 V )
- Rigidez dieléctrica : 600 V / 1 mA / 1s
- Frecuencia en tracción: > 600Hz
- Frecuencia sin tracción: > 1000 Hz
- Resistencia nominal de cada bobina: 50 Ω
- Ruido: <40dB (120Hz, sin carga, 10 cm)
- Largo de cable: 23 cm
- Diámetro del eje: 5 mm con lados planos de 3 mm
- Número de cables: 5
- Dimensiones placa: 29 mm X 21mm
- Material motor: Metálico
- Material placa: PCB
- Modelo: MP5V +
- Modelo: 28BYJ-48
- Modelo: OKY3191
Aplicaciones
- Robótica educativa y doméstica: Movimiento de brazos robóticos pequeños, articulaciones y ruedas para vehículos automatizados de baja carga
- Prototipos y educación con microcontroladores: Prácticas de control de movimiento mediante placas como Arduino junto con su driver dedicado ULN2003
- Automatización y maquetas: Se usa en proyectos pequeños como bandas transportadoras, seguidores de línea, apertura/cierre de compuertas o ventilaciones, y posicionamiento de cámaras de vigilancia
- CNC e impresión 3D a pequeña escala: Sirve para mover ejes ligeros en plotters, mini impresoras o mecanismos de calibración
Conexión
El motor trae un cable plano con un conector blanco de 5 pines. Este conector solo entra en una posición en la placa ULN2003:
- Pin común (VCC / Cable Rojo): Va directamente al pin central común de las bobinas (alimentación positiva a 5V)
- Fases 1, 2, 3 y 4 (Cables Naranja, Amarillo, Rosa y Azul): Se conectan a los canales controlados por el chip ULN2003
Funcionamiento
El motor 28BYJ-48 es unipolar (4 pasos) por lo cual podemos mover este dispositivo de 3 maneras diferentes:
- Normal: Consiste en excitar, administrar corriente, a dos bobinas a la vez en cada paso. Se consigue el máximo par pero también es el máximo consumo
- Por olas: Consiste en excitar una bobina cada vez. El consumo se reduce pero también el par, por lo tanto es un consumo y par moderados
- Medio paso :Se consigue un movimiento lento y suave con un par y consumo entre medias de los otros dos movimientos


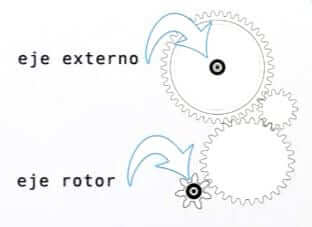
Quiere decir que como es de 4 pasos (Steps), u 8 medios pasos (O half Steps) por vuelta y usa una reductora de 1 /64, por lo que necesitamos dar 8 * 64 = 512 impulsos para completar un giro completo a medios pasos. Ya que depende del eje rotor tiene que dar 64 vueltas para que el eje externo complete una vuelta.
Productos Relacionados
-

Motor Vibrador de 3 V
$ 25.00 -

Arnés para Autoestéreo Chevrole...
$ 60.00 -

Arnés para Autoestéreo Nissan/I...
$ 60.00 -

Multímetro Digital Profesional...
$ 139.00 -

Foco Automotriz Bayoneta 1157 2...
$ 90.00 -

Foco Automotriz Bayoneta 1156 2...
$ 39.00 -
Foco Automotriz Bayoneta 1157 1...
$ 85.00 -

Foco Automotriz Bayoneta 1157 2...
$ 55.00 -

Foco Automotriz Bayoneta 7507 1...
$ 55.00 -

Switch Balancín 30A/250V 2 Polo...
$ 130.00 -

Módulo Amplificador de Audio 2X...
$ 49.00 -

74LS283N TTL Sumador de 4-Bits
$ 26.00 -

Puntas para Multímetro con Caimán
$ 37.00 -

Potenciómetro Preset Mini de Ca...
$ 2.00 -

Transistor 2SC5039F Pequeña Señal
$ 15.00 -
Transistor 2SC9012 Pequeña Señal
$ 12.00 -
Transistor 2SC9015 Pequeña Señal
$ 7.00 -
Transistor 2SC3244 Pequeña Señal
$ 12.00 -
Transistor 2SC2482 Pequeña Señal
$ 8.00 -
Transistor 2SC3246 Pequeña Señal
$ 5.00 -
Transistor 2SC3205 Pequeña Señal
$ 10.00 -
Transistor 2SC3203 Pequeña Señal
$ 5.00 -
Transistor 2SC2570 Pequeña Señal
$ 12.00 -
Transistor 2SC2026 Pequeña Señal
$ 15.00 -
Transistor 2SC1845 Pequeña Señal
$ 8.00 -
Transistor 2SC784 Pequeña Señal
$ 10.00 -

Transistor 2SC481 Pequeña Señal
$ 35.00 -
Transistor 2SC458 Pequeña Señal
$ 22.00 -
Transistor 2SC1475 Pequeña Señal
$ 12.00 -

Cable 1 m Plug 3.5 mm a Jack 3....
$ 35.00 -

GL3401 24 Pines
$ 89.00 -

CXP5016-109
$ 195.00 -

Transistor 2SB956 Pequeña Señal
$ 10.00 -

Transistor 2SB745 Pequeña Señal
$ 13.00 -

Transistor 2SB492 Pequeña Señal
$ 29.00 -
Transistor 2SB324 Pequeña Señal
$ 10.00 -

Transistor 2SA539 Pequeña Señal
$ 10.00 -

Transistor FQP75N06 Mosfet TO22...
$ 65.00 -

RSN314H41
$ 150.00 -
RSN312H24
$ 150.00 -

Transistor 2SD1321 Media Potencia
$ 30.00 -

Transistor 2SD1164 Media Potencia
$ 20.00 -

Transistor 2SD998 Media Potencia
$ 9.00 -
Transistor BD231 Media Potencia
$ 6.00 -
Transistor 2SC3902 Media Potencia
$ 10.00 -
Transistor 2SC2690 Media Potencia
$ 10.00 -
Transistor 2SC1501 Media Potencia
$ 12.00 -
Transistor 2SC1012 Media Potencia
$ 22.00 -

Transistor 2SB1011 Media Potencia
$ 30.00


Comentarios